
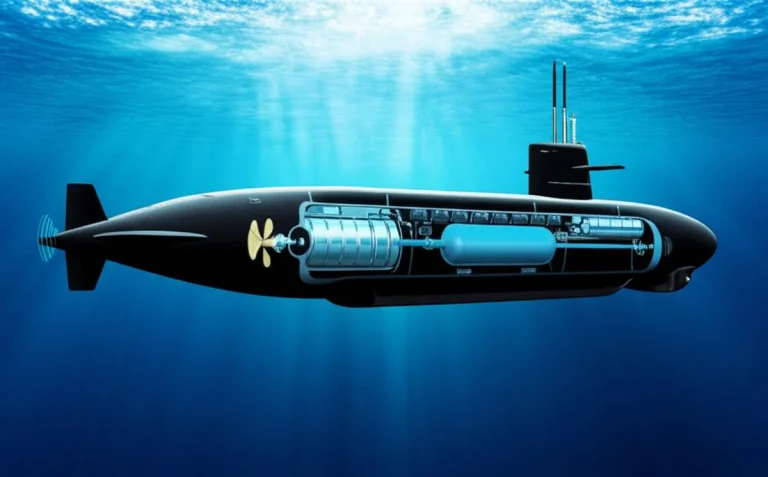
زیر دریایی ها با بهره گیری از اصول بنیادی فیزیک، به ویژه قانون ارشمیدس و مدیریت چگالی، قابلیت غوطه وری و حرکت در اعماق اقیانوس ها را دارند. قلب این عملکرد، سیستم مخازن بالاست است که با پر شدن از آب، وزن کلی سازه را افزایش داده و باعث فرورفتن آن می شود و با تزریق هوای فشرده، آب را خارج کرده و موجب بالا آمدن آن می گردد. هدایت، تعادل و پیمایش در این محیط پیچیده نیز توسط سطوح کنترل هیدرودینامیکی مانند هیدروپلین ها و سکان ها مدیریت می شود، در حالی که سیستم های پیشرانش پیشرفته دیزل الکتریک یا هسته ای، نیروی محرکه لازم را بدون وابستگی مداوم به سطح آب تامین می کنند.
اصول فیزیکی حاکم بر عملکرد زیر دریایی
برای درک عمیق نحوه کار این سازه های مهندسی پیچیده، باید با دو قانون بنیادی فیزیک آشنا شد که تمام طراحی های دریایی مدرن بر پایه آن ها استوار است. این قوانین، پایه و اساس کنترل شناوری و مقاومت در برابر فشارهای مهیب اعماق را تشکیل می دهند.
قانون ارشمیدس و نیروی شناوری
هر جسمی که به طور کامل یا جزئی در یک سیال (مانند آب دریا) قرار می گیرد، نیرویی رو به بالا به اندازه وزن سیال جابجا شده توسط آن جسم تجربه می کند. این نیروی رو به بالا، نیروی شناوری نام دارد. اگر چگالی متوسط زیر دریایی (شامل بدنه، تجهیزات، خدمه و هوای داخل) کمتر از چگالی آب دریا باشد، نیروی شناوری بر نیروی وزن غلبه کرده و شناور روی سطح می ماند. با افزایش چگالی از طریق ورود آب به مخازن مخصوص، این تعادل برهم خورده و زیر دریایی شروع به فرورفتن می کند. کنترل دقیق این چگالی، کلید اصلی عملیات غوطه وری است.
قانون بویل و چالش فشار در اعماق
طبق قانون بویل، در دمای ثابت، حجم یک گاز با فشار آن رابطه معکوس دارد. با افزایش عمق، فشار هیدرواستاتیک آب به شدت افزایش می یابد (تقریبا یک اتمسفر به ازای هر ده متر عمق). این فشار عظیم می تواند فضاهای حاوی هوا را فشرده کرده و ساختارهای ضعیف را در هم بشکند. به همین دلیل، بدنه اصلی زیر دریایی باید به گونه ای طراحی شود که این فشار را بدون تغییر حجم محسوس یا دفرمه شدن تحمل کند.
فروریزش بدنه فشاری (Implosion) یکی از بزرگترین خطرات زیر دریایی است. اگر بدنه در اعماق بیش از حد مجاز عمل کند، فشار عظیم آب می تواند سازه فولادی را در کسری از ثانیه در هم بشکند. به همین دلیل، محاسبات مهندسی و بازرسی های دوره ای جوشکاری ها و ضخامت بدنه، حیاتی ترین بخش نگهداری این شناورها است.
معماری و اجزای ساختاری بدنه
طراحی بدنه زیر دریایی حاصل دهه ها تحقیق آیرودینامیک و هیدرودینامیک است تا کمترین مقاومت آب و بیشترین مقاومت فشاری را فراهم کند. این سازه ها معمولاً از دو لایه اصلی تشکیل می شوند.
بدنه فشاری (Pressure Hull)
این بخش، قلب تپنده و ایمن زیر دریایی است که فضاهای حیاتی، اتاق کنترل، موتورخانه و محل استراحت خدمه را در خود جای می دهد. بدنه فشاری معمولاً به شکل استوانه ای با انتهای کروی یا نیمه کروی ساخته می شود، زیرا این اشکال تنش فشاری را به طور یکنواخت در تمام سطح توزیع می کنند. جنس این بدنه معمولاً از فولادهای آلیاژی با استحکام بالا مانند سری HY-80 یا HY-100 و در برخی مدل های پیشرفته و خاص از آلیاژ تیتانیوم است تا در برابر فشارهای چند صد اتمسفری مقاومت کند.
بدنه سبک یا بیرونی (Light Hull)
این لایه خارجی، شکل هیدرودینامیکی و قطره ای شکل زیر دریایی را ایجاد می کند تا اصطکاک با آب به حداقل برسد. فضای بین بدنه فشاری و بدنه سبک، محل قرارگیری مخازن بالاست، لوله های پرتاب اژدر و برخی سیستم های جانبی است. این بدنه در برابر فشار مقاومت چندانی ندارد و آب به راحتی در آن جریان می یابد.
برج فرمان (Sail یا Conning Tower)
سازه ای عمودی روی بدنه اصلی که در زیر دریایی های مدرن به جای برجک های بزرگ قدیمی، به شکلی کاملاً آیرودینامیک و جمع و جور درآمده است. این بخش محل نصب پرسکوپ های الکترونیکی، دکل های ارتباطی، رادار و سنسورهای جنگ الکترونیک است که در هنگام نزدیک شدن به سطح آب از آن بالا می آیند.
سیستم کنترل شناوری و تعادل (بالاست)
کنترل دقیق عمق و زاویه حرکت، حیاتی ترین وظیفه در عملیات زیر آبی است و این امر از طریق مدیریت هوشمندانه وزن و توزیع آن انجام می شود.
مخازن بالاست اصلی (Main Ballast Tanks)
این مخازن بزرگ در اطراف بدنه فشاری قرار دارند و دارای دو نوع دریچه هستند: دریچه های کینگستون در پایین که به روی دریا باز می شوند و دریچه های هواکش در بالا. برای شیرجه زدن، دریچه های هواکش باز شده و هوای داخل مخزن خارج می شود. در نتیجه، آب دریا از طریق دریچه های کینگستون وارد مخزن شده و وزن زیر دریایی را افزایش می دهد تا چگالی آن از آب بیشتر شود.
فرآیند سطح آمدن (Blowing)
برای بازگشت به سطح، شیرهای دریچه های هواکش بسته می شوند و هوای فشرده با فشار بسیار بالا از مخازن مخصوص به داخل مخازن بالاست تزریق می گردد. این هوای پرفشار، آب را با قدرت از دریچه های کینگستون به بیرون می راند. با کاهش وزن و کاهش چگالی، نیروی شناوری دوباره غالب شده و زیر دریایی به سمت بالا حرکت می کند.
مخازن تریم و جبرانی (Trim and Compensation Tanks)
مصرف سوخت، شلیک اژدر یا تغییر چگالی آب دریا می تواند تعادل زیر دریایی را برهم بزند. مخازن تریم که در جلو و عقب قرار دارند، با جابجایی دقیق آب بین خود، زاویه طولی (Pitch) زیر دریایی را تنظیم می کنند تا کاملاً افقی باقی بماند. مخازن جبرانی نیز برای خنثی کردن تغییر وزن ناشی از مصرف مواد یا شلیک تسلیحات استفاده می شوند.
سیستم های پیشرانش و مانور
تحرک در محیط متراکم آب نیازمند سیستم های قدرتمند و در عین حال کم صدا است، زیرا صدا اصلی ترین عامل شناسایی در زیر آب محسوب می شود.
پیشرانش دیزل الکتریک
این سیستم متداول ترین نوع پیشرانش در زیر دریایی های غیر هسته ای است. در سطح آب یا در عمق پریسکوپ، موتورهای دیزل روشن شده و همزمان ژنراتورها را برای شارژ بانک های عظیم باتری سربی اسیدی یا لیتیوم یونی به کار می اندازند. هنگام شیرجه، موتورهای دیزل خاموش شده و زیر دریایی با استفاده از موتورهای الکتریکی بی صدا حرکت می کند. محدودیت اصلی این روش، ظرفیت محدود باتری و نیاز مکرر به سطح آمدن برای شارژ است.
سیستم پیشرانش مستقل از هوا (AIP)
برای غلبه بر محدودیت دیزل الکتریک، فناوری AIP توسعه یافته است. این سیستم ها (مانند پیل های سوختی، موتورهای استرلینگ یا توربین های چرخه بسته) بدون نیاز به اکسیژن جو، انرژی تولید می کنند. این فناوری به زیر دریایی اجازه می دهد تا به جای چند روز، چندین هفته به طور پیوسته در زیر آب باقی بماند و احتمال شناسایی را به شدت کاهش دهد.
پیشرانش هسته ای
زیر دریایی های هسته ای از راکتورهای شکافت هسته ای برای تولید حرارت استفاده می کنند. این حرارت، آب مدار اولیه را داغ کرده و در مبدل حرارتی، آب مدار ثانویه را به بخار پرفشار تبدیل می کند. این بخار، توربین ها را به چرخش درآورده و همزمان برق مورد نیاز و نیروی پیشرانش را تامین می کند. مزیت بی رقیب این سیستم، استقامت نامحدود (تا چندین سال بدون سوخت گیری) و توانایی حفظ سرعت های بالا در اعماق زیاد است.
پروانه و پمپ جت (Pump-Jet)
نسل جدید زیر دریایی ها به جای پروانه های سنتی، از سیستم پمپ جت استفاده می کنند. در این سیستم، یک پروانه چند تیغه درون یک کانال حلقوی قرار دارد که توسط یک حلقه استاتور احاطه شده است. این طراحی، پدیده کاویتاسیون (ایجاد حباب های خلاء و صدای ناهنجار) را به حداقل رسانده و ردیف آکوستیک زیر دریایی را به شدت کاهش می دهد.
سامانه های پشتیبانی حیات و ناوبری
بقا در محیطی که کوچکترین نشتی یا خطا می تواند فاجعه بار باشد، نیازمند سیستم های پشتیبانی حیاتی و ناوبری دقیق است.
مدیریت اتمسفر داخلی و پشتیبانی حیات
محیط بسته و ایزوله زیر دریایی نیازمند مدیریت دقیق و بی وقفه منابع حیاتی است. تولید اکسیژن در زیر دریایی های مدرن و به ویژه مدل های هسته ای، عمدتاً از طریق فرآیند الکترولیز آب دریا انجام می شود. در این فرآیند، جریان الکتریکی مستقیم، مولکول های آب را به اکسیژن و هیدروژن تجزیه می کند. اکسیژن خالص به اتمسفر داخلی تزریق شده و هیدروژن تولید شده به بیرون از بدنه دفع می شود.
برای حذف دی اکسید کربن ناشی از بازدم خدمه، از دستگاه هایی به نام اسکرابر شیمیایی استفاده می شود. این دستگاه ها معمولاً حاوی موادی مانند هیدروکسید لیتیوم یا آمین های خاص هستند که به صورت شیمیایی با دی اکسید کربن ترکیب شده و آن را از هوا خارج می کنند. علاوه بر این، سیستم های تهویه مطبوع پیشرفته، رطوبت و دما را در محدوده ایمن و مطلوب نگه می دارند تا از رشد قارچ، کپک و پدیده میعان روی سطوح سرد بدنه جلوگیری شود. تأمین آب شیرین نیز از طریق سیستم های شیرین سازی آب دریا با فناوری اسمز معکوس یا تقطیر انجام می پذیرد.
سونار و حسگرهای آکوستیک
سونار (Sonar) چشم و گوش زیر دریایی در تاریکی مطلق اعماق است. سونار فعال با ارسال پالس های صوتی و دریافت پژواک آن، فاصله و جهت اجسام را تعیین می کند، اما موقعیت خود زیر دریایی را نیز آشکار می سازد. در مقابل، سونار غیرفعال تنها به شنیدن صداهای محیط (مانند صدای پروانه کشتی ها یا زیر دریایی های دیگر) می پردازد و کاملاً پنهان باقی می ماند. تحلیلگران آکوستیک با استفاده از بانک های داده صوتی، نوع شناور یا حتی کلاس زیر دریایی هدف را شناسایی می کنند.
ناوبری اینرسیال و الکترونیکی
در زیر آب، سیگنال های GPS قابل دریافت نیستند. بنابراین، زیر دریایی ها به سیستم ناوبری اینرسیال (INS) متکی هستند که با استفاده از ژیروسکوپ های لیزری و شتاب سنج ها، هرگونه تغییر در موقعیت و سرعت را از نقطه شروع محاسبه می کند. برای جلوگیری از انباشت خطا در INS، زیر دریایی به طور دوره ای به عمق پریسکوپ آمده و با استفاده از GPS یا ستاره یابی الکترونیکی، موقعیت خود را به روز رسانی می کند.
مقایسه تخصصی انواع زیر دریایی ها
سیر تکامل و آینده فناوری زیر دریایی
ایده حرکت در زیر آب قرن ها ذهن مخترعان را به خود مشغول کرده بود. از طرح های اولیه و مبهم لئوناردو داوینچی تا زیر دریایی چوبی و چرمی کورنلیوس دربل در سال 1620 که با نیروی پارو حرکت می کرد و می توانست تا عمق چند متری فرورود، مسیر طولانی طی شد. در جریان جنگ استقلال آمریکا، زیر دریایی ترِتل به عنوان اولین نمونه با کاربرد نظامی ظاهر شد. این سازه تک نفره با نیروی دست و پا کار می کرد و هدف آن اتصال مواد منفجره به بدنه کشتی های دشمن بود، هرچند موفقیت چندانی کسب نکرد.
قرن نوزدهم و ظهور انقلاب صنعتی، تحولات بزرگی را رقم زد. تلاش برای استفاده از موتورهای بخار با چالش تأمین اکسیژن در زیر آب مواجه شد. راه حل موقت، استفاده از لوله های تنفس یا اسنورکل بود که هوا را از سطح به داخل می کشید. اما نقطه عطف واقعی با اختراع و به کارگیری موتورهای دیزل و الکتریکی در اوایل قرن بیستم رخ داد. این ترکیب به زیر دریایی ها توانایی غوطه وری طولانی تر و پنهان کاری بیشتری داد و آن ها را به ابزاری استراتژیک در جنگ های جهانی اول و دوم تبدیل کرد.
انقلاب بزرگ بعدی در سال 1954 با آب اندازی زیر دریایی یو اس اس ناتیلوس و آغاز عصر اتمی رقم خورد. این فناوری نیاز به سوخت گیری مکرر و سطح آمدن برای تأمین هوا را از بین برد و به زیر دریایی ها قابلیت پیمایش نامحدود در زیر آب و با سرعت های بسیار بالا را اعطا کرد.
امروزه، تمرکز تحقیقات بر روی زیر دریایی های بدون سرنشین (UUV)، استفاده از هوش مصنوعی برای پردازش بلادرنگ داده های سونار و توسعه باتری های حالت جامد است که چگالی انرژی بسیار بالاتری نسبت به نسل های قبلی ارائه می دهند. این فناوری ها نویدبخش نسل جدیدی از شناورهای زیر آبی هستند که می توانند با کارایی و استقامت بیشتری در اعماق اقیانوس ها عمل کنند.
پرسش های متداول
چگونه زیر دریایی در یک عمق خاص بدون حرکت به بالا یا پایین معلق می ماند؟
این حالت که شناوری خنثی نام دارد، زمانی رخ می دهد که چگالی کلی زیر دریایی دقیقاً برابر با چگالی آب اطراف باشد. در این شرایط، نیروی وزن و نیروی شناوری یکدیگر را خنثی می کنند و با تنظیم دقیق هیدروپلین ها، زیر دریایی در آن عمق ثابت می ماند.
آیا زیر دریایی های دیزل الکتریک می توانند در حین حرکت در زیر آب باتری خود را شارژ کنند؟
خیر، موتورهای دیزل برای احتراق به اکسیژن نیاز دارند. بنابراین، زیر دریایی باید به سطح آب بیاید یا از لوله اسنورکل (در عمق بسیار کم) استفاده کند تا هوای تازه دریافت کرده و ژنراتورها را برای شارژ باتری به کار بیندازد.
چرا بدنه زیر دریایی ها معمولاً استوانه ای شکل است؟
شکل استوانه ای با انتهای گرد، بهترین توزیع تنش را در برابر فشار هیدرواستاتیک یکنواخت آب ایجاد می کند. این شکل از تمرکز تنش در گوشه ها جلوگیری کرده و مقاومت ساختاری را با کمترین وزن ممکن به حداکثر می رساند.